


澳门科技大学创新工程学院王飞跃教授团队联合安徽大学、北京大数据中心、中山大学、格里菲斯大学等国内外学府及机构,在国际顶尖学术期刊Nature Communications 发表题为 “Embodied cognition-driven interpretable trajectory prediction of autonomous systems” 的研究论文。该研究面向自动驾驶、移动机器人等自主系统中的轨迹预测问题,提出了一种具身认知驱动的可解释预测框架,使智能系统不仅能够判断交通参与者「下一步会去哪里」,还能够进一步解释「为什么会这样运动」。
近日,该论文还被 Nature Communications 编辑选入 “Engineering and Infrastructure” 领域的 “Editors’ Highlights(编辑亮点)”网页。Editors’ Highlights 是 Nature Communications 编辑从近期发表的论文中精选出的重要成果,旨在向读者推荐具有突出科学价值和广泛影响力的研究工作。入选该栏目意味着论文得到了期刊编辑团队的高度评价。此次入选进一步体现了期刊对该项工作的高度认可。
所谓「轨迹预测」,简而言之,就是根据一个目标过去和现在的运动状态,推测它接下来可能往哪里走。对自动驾驶汽车或移动机器人而言,这项能力直接关系到系统能否提前发现风险并作出安全决策。当前大量人工智慧方法依赖深度学习从历史数据中寻找规律,虽然能够获得较高的预测精度,但其内部判断过程往往并不透明。换句话说,模型可以告诉系统「一个行人可能走到哪里」,却很难进一步说明「为什么认为他会这样走」。
针对这一问题,研究团队提出了一种更加接近人类认知过程的预测方法。人在驾驶或穿越道路时,并不会平均关注视野中的所有目标,而是会优先注意快速接近的车辆、突然改变方向的行人以及可能发生冲突的运动目标。研究团队将这种「先看重要对象」的过程引入自主系统,使模型能够从复杂环境中主动筛选出更值得关注的交通参与者。
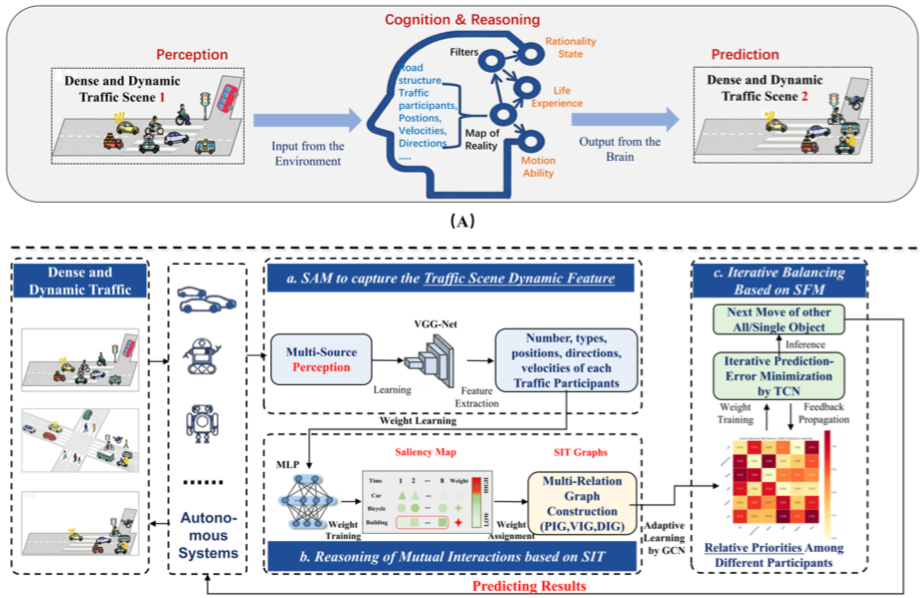
人类认知过程与自主系统具身认知预测框架对比
在找到关键目标之后,系统还需要理解不同交通参与者之间的相互影响。一个距离很近的人未必会造成危险,而一个距离稍远但正在快速接近的车辆,反而可能带来更高风险。为此,研究团队进一步综合交通参与者之间的位置、速度和运动方向等关系,把原本彼此独立的车辆、行人和骑行者,表示为一个不断变化的交互网络,从而判断不同主体之间可能产生的影响。
仅仅「理解关系」仍然不够,预测结果还必须符合现实世界的物理规律。人不会因为决定避让就瞬间改变速度和方向,自主系统生成的未来轨迹同样需要满足惯性、转向和碰撞规避等基本条件。研究因此进一步将社会交互结果与物理运动模型结合,使预测过程在风险判断、社会交互和真实运动规律之间不断调整,最终形成从「观察环境、发现风险、理解交互到预测未来运动」的完整链路。
该研究更重要的一点,是让人工智能的部分判断过程能够被「看见」。通过风险注意热图,研究人员可以观察模型在某一时刻究竟重点关注哪些交通参与者;通过不同主体之间的交互关系图,也可以看到哪些车辆、行人或骑行者对预测结果产生了更大的影响。当多个交通参与者的运动方向发生交叉或潜在冲突时,相应的交互关系会明显增强。
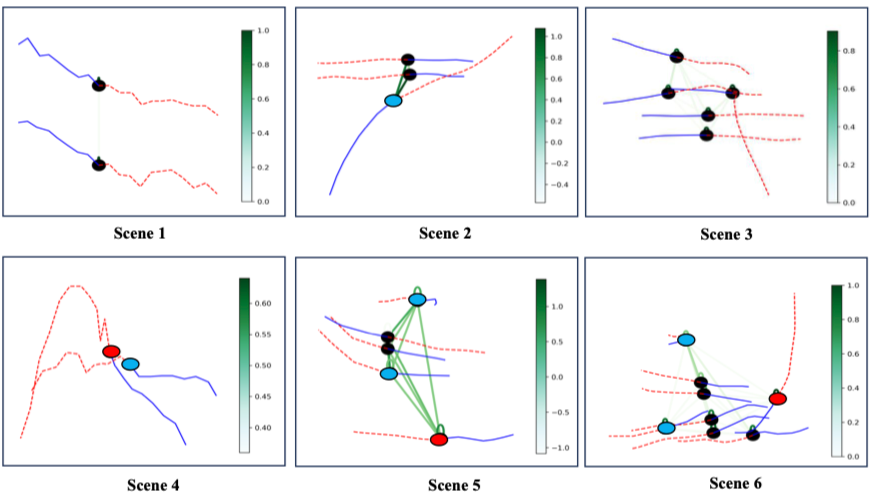
多类交通场景中的多关系图可视化,展示交互强度与潜在碰撞风险
这意味着,自主系统未来不只是要「预测得准」,还需要让工程师和使用者知道它「注意到了什么」「依据什么作出判断」以及「为什么采取这样的行为」。对于自动驾驶、服务机器人和其他安全关键型自主系统而言,这种可视、可查、可解释的能力,有助于推动人工智能从传统的「黑箱式数据预测」进一步走向更加安全、可信和可解释的具身智能。

